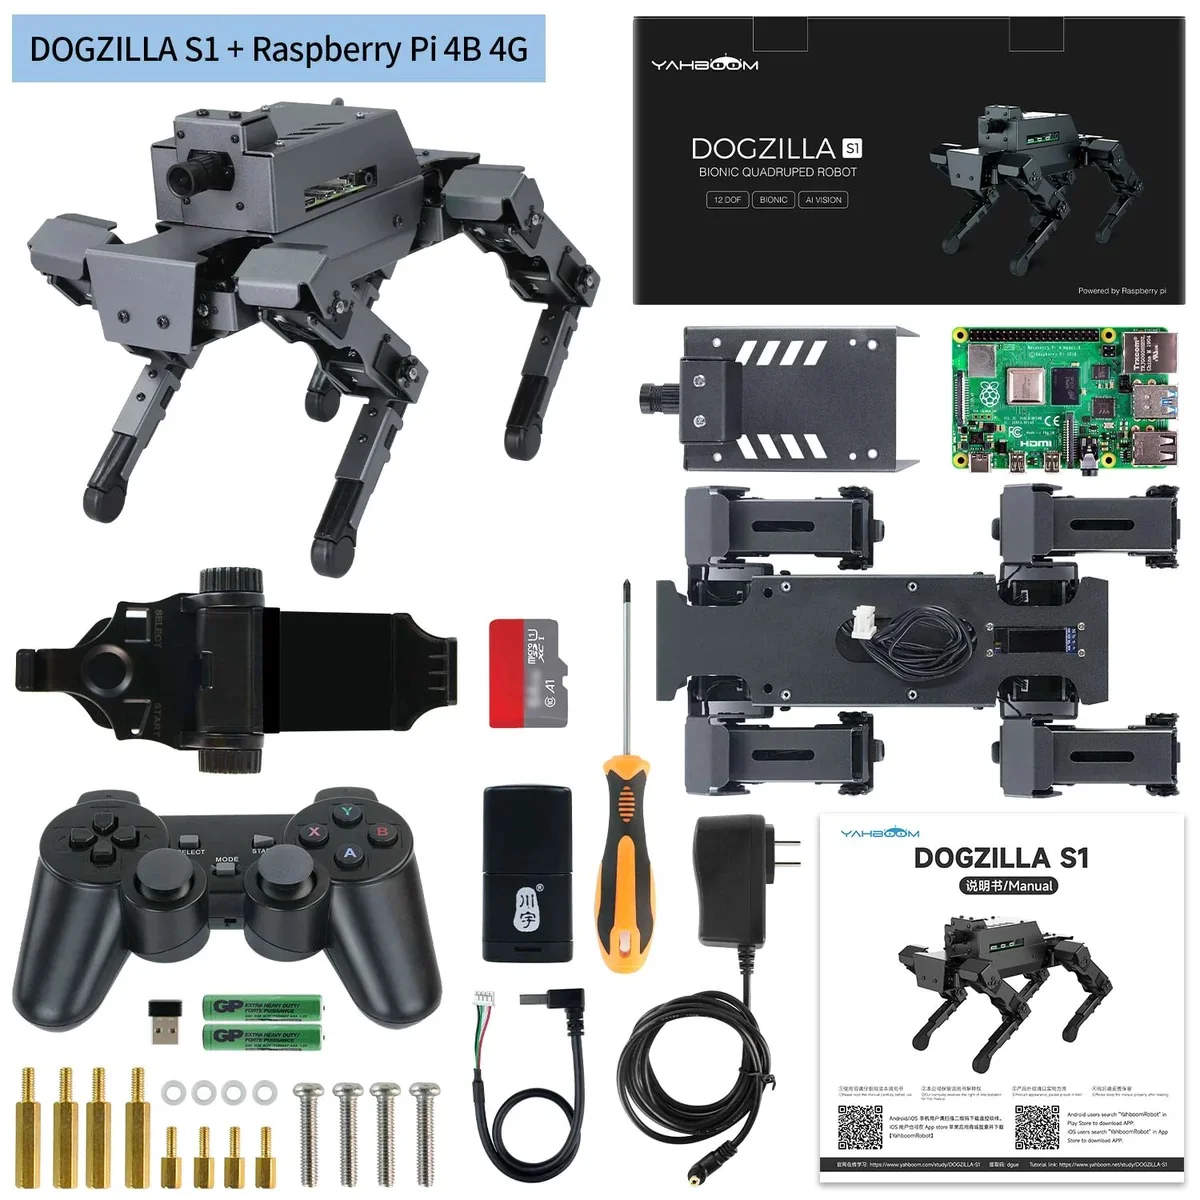
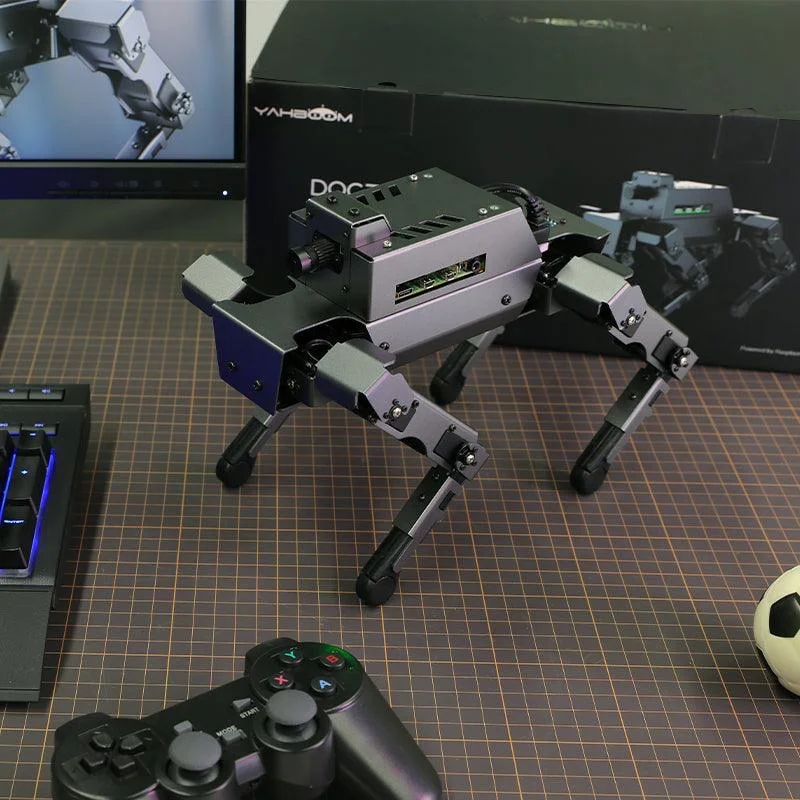
Фото предоставлены: Yahboom
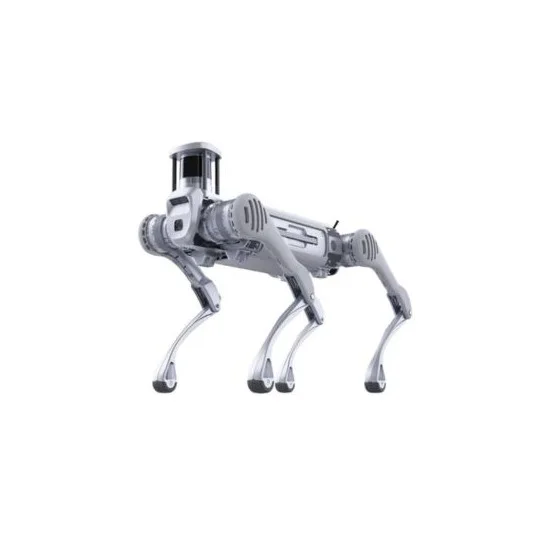
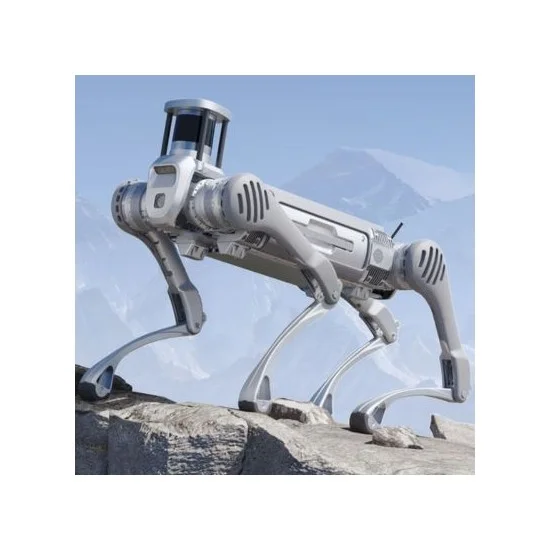
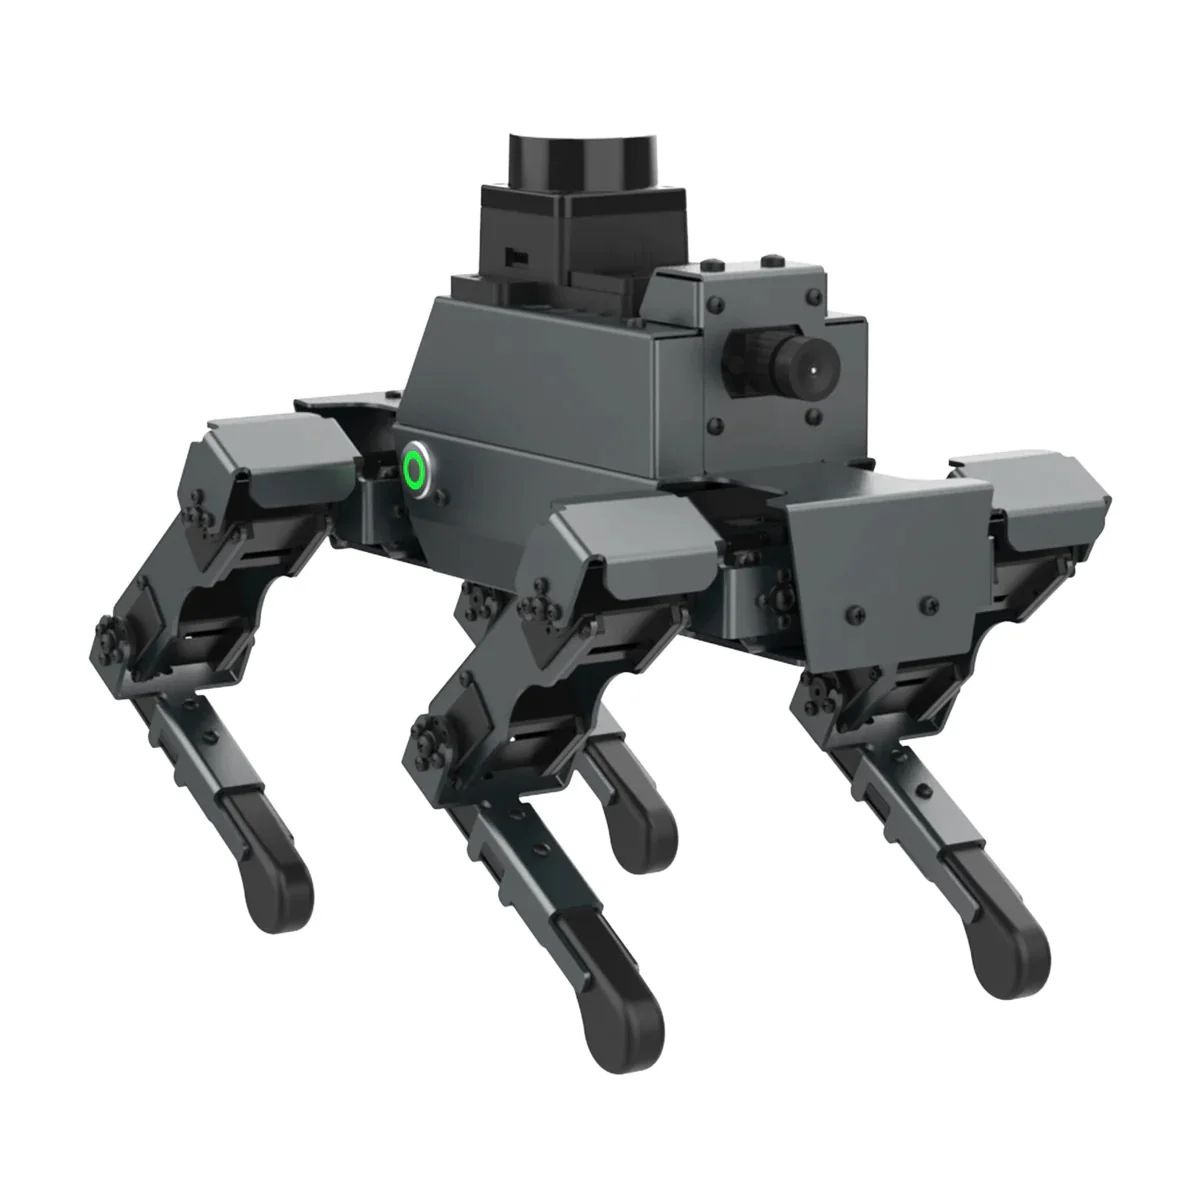
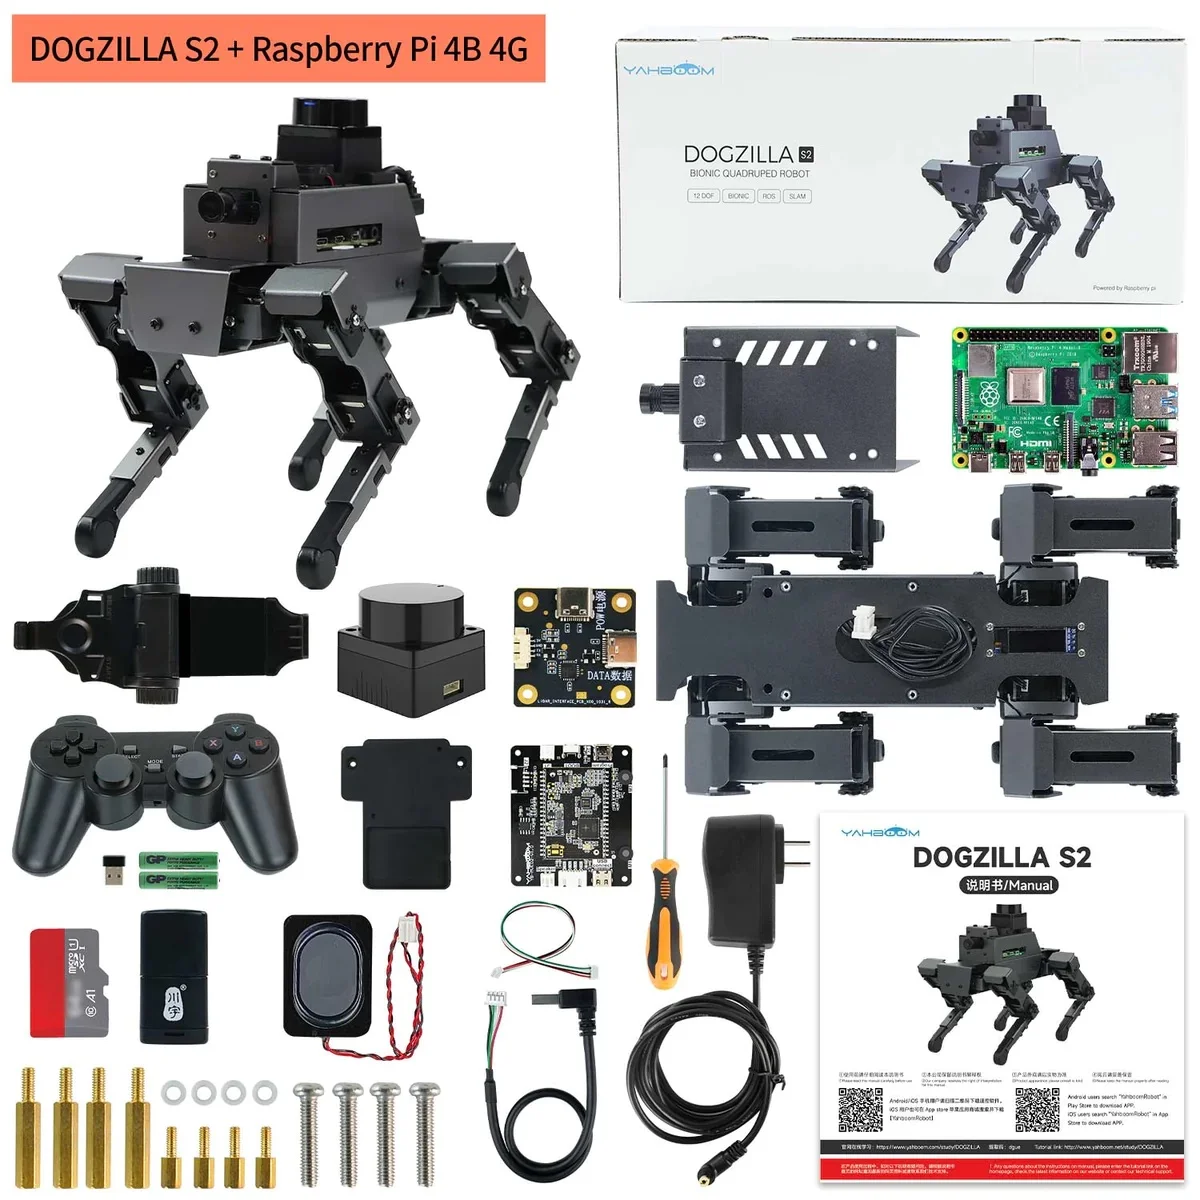
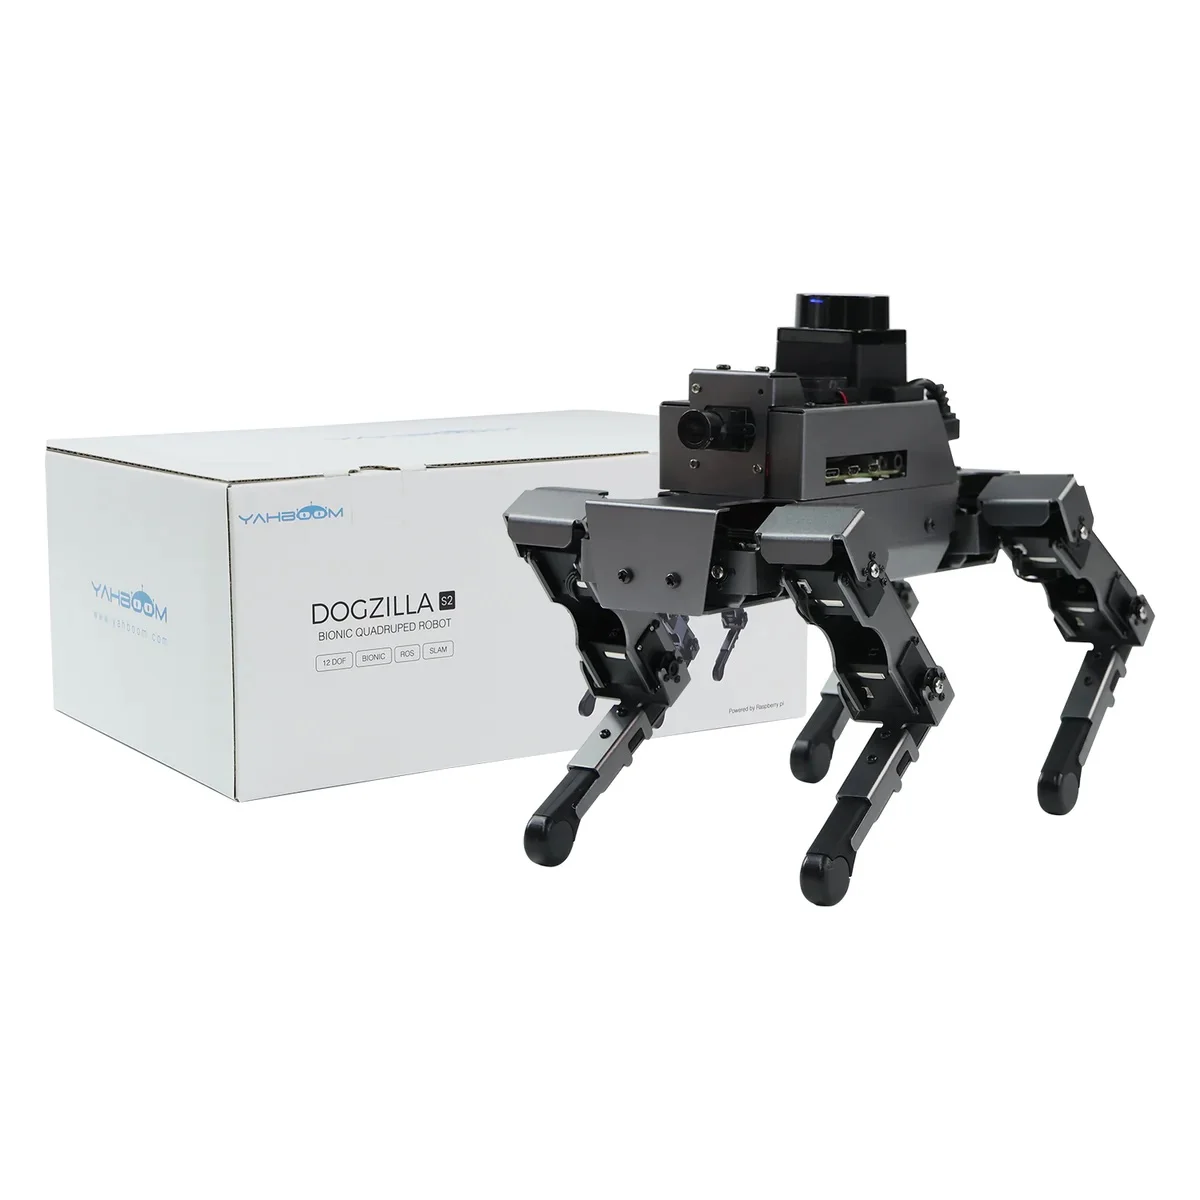
Dogzilla S2 Образовательный четвероногий строительный робот с Raspberry Pi 4B 4GB Yahboom
Более подробную информацию о продукте можно найти ниже.
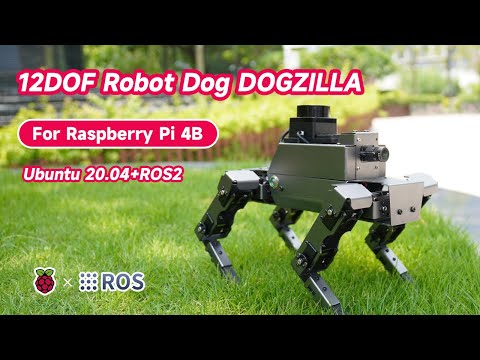
В сочетании с алгоритмами обратной кинематики он достигает различных походок движения. Raspberry Pi в качестве основного контроллера с дополнительными конфигурациями, такими как лидар и голосовой модуль. С помощью программирования Python на основе системы Ubuntu 20.04 ROS2 можно реализовать множество функций, таких как визуальное распознавание ИИ, навигация по лидарному картографированию и голосовое управление.
Особенности:
- Может ходить и поворачиваться, как настоящая собака.
- Оснащенный 6 высокоточными сервоприводами, безопасным и нетоксичным корпусом из алюминиевого сплава, широкоугольной камерой, S2 дополнен модулями лидара и голосового взаимодействия.
- Используя Raspberry Pi в качестве контроллера, мы обновили систему Ubuntu 20.04 ROS2 для поддержки программирования на Python и моделирования RVIZ.
- Поддержка нескольких методов дистанционного управления, таких как приложение, ручка, веб-страницы, компьютерная клавиатура и навигация по карте приложения.
- S1/S2 легко дополняется на основе ROS2 и OpenCV такими функциями, как распознавание меток, обнаружение лиц, отслеживание целей и визуальный патруль линии.
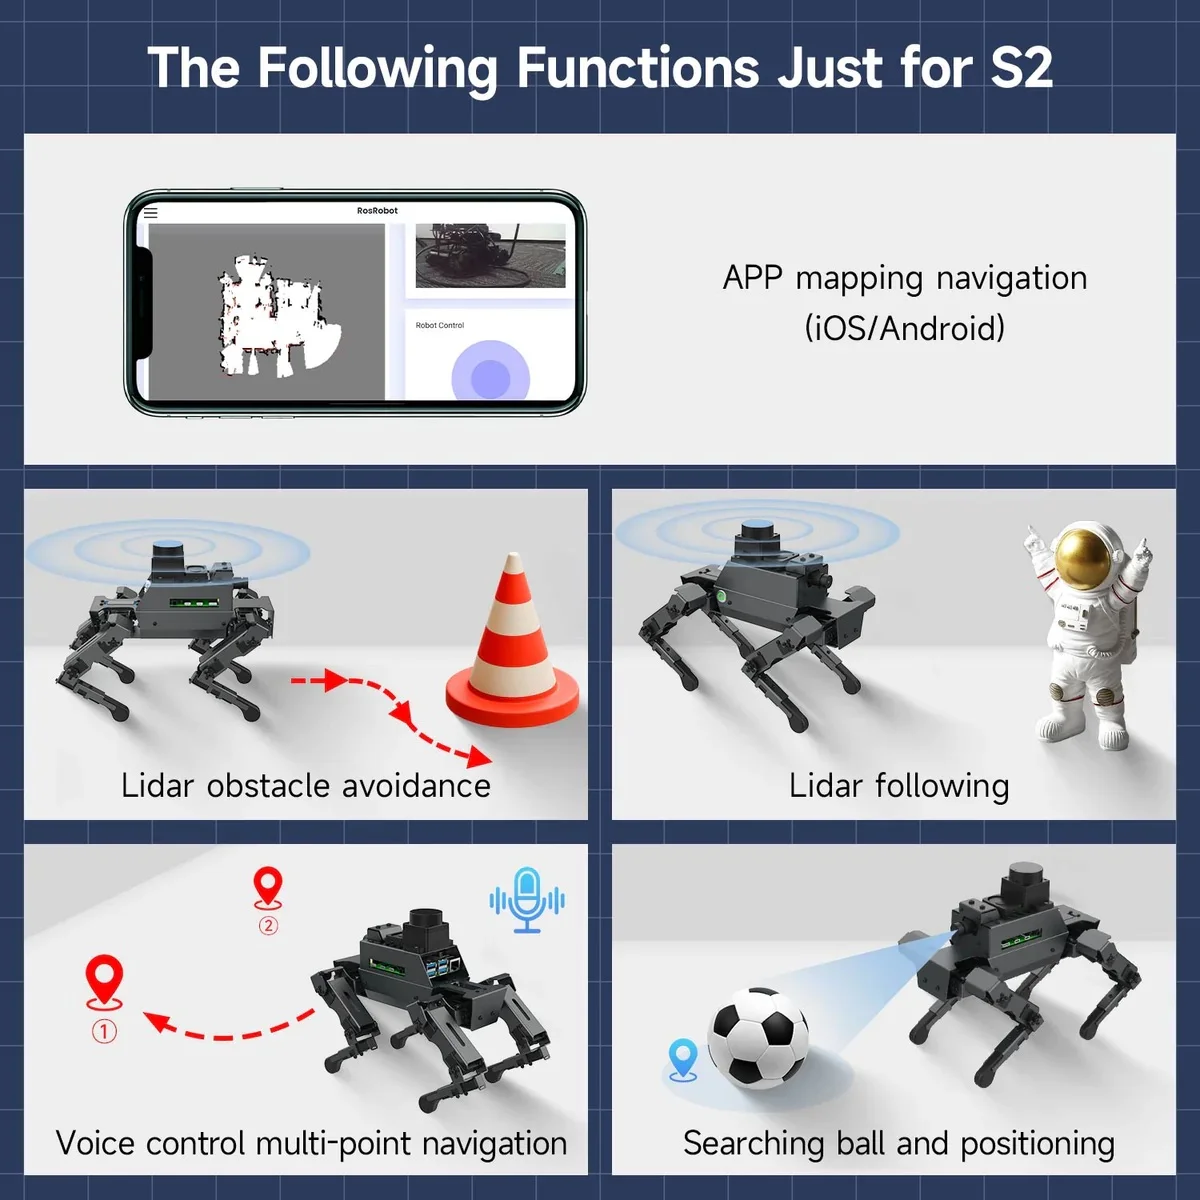
- S2 оснащен лидаром и интеллектуальным голосовым модулем, который может реализовывать такие функции, как навигационное картографирование, отслеживание и избегание лидара, а также голосовое управление.


Разработано с использованием системы ROS21
Предшественником ROS2 была ROS, которая является операционной системой робота. Сама ROS не является операционной системой, а представляет собой программную библиотеку и набор инструментов. ROS решает проблему связи различных компонентов робота, и позднее в ROS интегрируется все больше и больше алгоритмов робота. ROS2 наследует ROS, которая является более мощной и превосходной, чем ROS.
Навигация по картографированию SLAM(
S2 оснащен высокопроизводительным лидаром TOF, который может создавать карту в реальном времени с помощью всенаправленного лазерного сканирования, точно определять окружающие препятствия и реализовывать функции динамического избегания, охраны, патрулирования, отслеживания и другие.

12 кинематических соединений с степенями свободы
DOGZILLA оснащена 12 высокопроизводительными сервоприводами, а многочисленные структурные детали из алюминиевого сплава соединены между собой, образуя по три локтевых, плечевых и тазобедренных сустава на каждой ноге, что по-настоящему восстанавливает позу движения четвероногих животных.
Навигация по SLAM-картографированию
Задняя часть DOGZILLA может быть оснащена лидаром MS200 TOF, который посредством лазерного сканирования на 360° может дополнять функцию навигации SLAM-картографирования.
Избегание препятствий на пути навигации
DOGZILA может использовать лазерный лидар, IMU и другие датчики для использования картографа для позиционирования, навигации и обхода препятствий.
Навигация по карте мобильного приложения
Управляйте роботом-собакой с помощью мобильного телефона для реализации навигации по SLAM-картам и передачи изображения с камеры.